智能旋耕机器人:从"会走"到"会耕"的农业装备范式转移
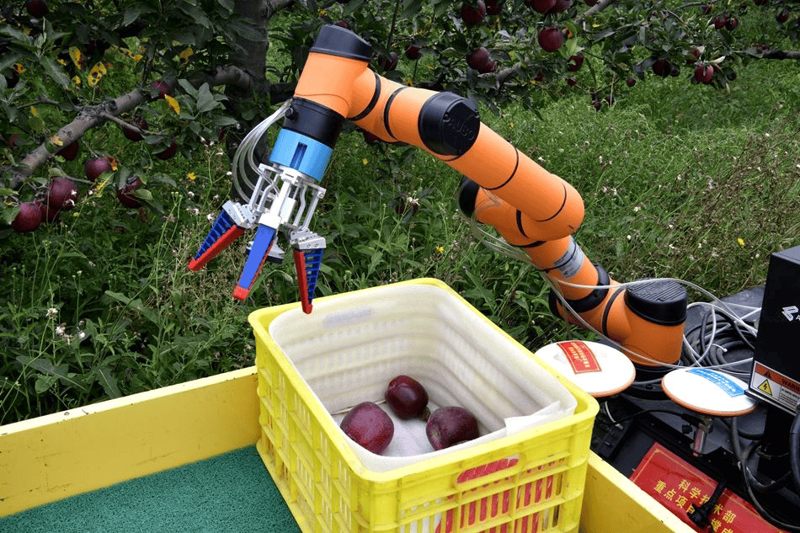
2023年,我国农作物耕种收综合机械化率已达73%,但旋耕环节的智能化渗透率不足5%。这一数据落差背后,是传统旋耕作业长期存在的深层矛盾:深度一致性差、重耕漏耕率高、能耗与土壤扰动难以平衡。智能旋耕机器人的出现,正在将这一环节从"机械替代人力"推向"算法替代经验"的新阶段。
一、技术架构:感知—决策—执行的闭环重构
与传统旋耕机加装自动驾驶不同,智能旋耕机器人是面向作业任务重构的装备形态。以中科智能农机为代表的技术路线,通常包含三层架构:
- 感知层:RTK-GNSS组合惯导提供厘米级定位,配合毫米波雷达与视觉模组识别田埂、秸秆覆盖度与土壤含水率;
- 决策层:基于处方图的变量旋耕算法,依据土壤类型与茬口条件动态调整旋耕深度(典型调节范围8—18cm)与刀轴转速;
- 执行层:电控液压悬挂与PTO无级调速,实现耕深自动跟随与打滑率闭环控制。
中国农业大学2022年田间对比试验显示,变量旋耕模式下耕深标准差由传统机具的±2.8cm降至±1.1cm,重耕漏耕面积比例从6.4%下降至1.7%。这意味着出苗均匀度与后续播种质量获得实质性改善。
二、真实作业数据:效率与能耗的双重账本
在黑龙江建三江七星农场的规模化验证中,智能旋耕机器人单机日作业面积达420亩(10小时作业制),较同功率传统机具提升约18%,主要来自地头转弯自动化与夜间作业能力。能耗方面,因刀轴转速随负载自适应调节,亩均燃油消耗下降约12%。
更值得关注的是作业质量的可追溯性。每台设备生成的耕深云图与作业轨迹数据,可直接接入农场数字化管理平台,为保护性耕作补贴核验提供原始依据。这一点在东北黑土地保护项目中已显现管理价值。
三、产业约束与选型建议
当前智能旋耕机器人的推广仍受三重约束:其一,单机价格较传统机型高出40%—60%,投资回收期依赖作业规模;其二,丘陵地块信号遮挡与地块碎片化制约定位精度;其三,农机手向"农机管理员"的角色转换需要培训体系支撑。
对规模化农场而言,选型应重点关注三点:定位系统是否支持网络RTK与基站RTK双模、变量旋耕是否开放处方图接口、以及是否具备与智能植保机器人、无人拖拉机的协同调度能力。农业机器人价格正在随批量装车下降,但系统兼容性才是决定全生命周期成本的关键变量。
从"会走"到"会耕",智能旋耕机器人的价值不在于替代驾驶员的双手,而在于把农艺参数变成可执行、可复现、可审计的数据指令。这或许才是农业机器人价格之外,更值得行业认真计算的账。